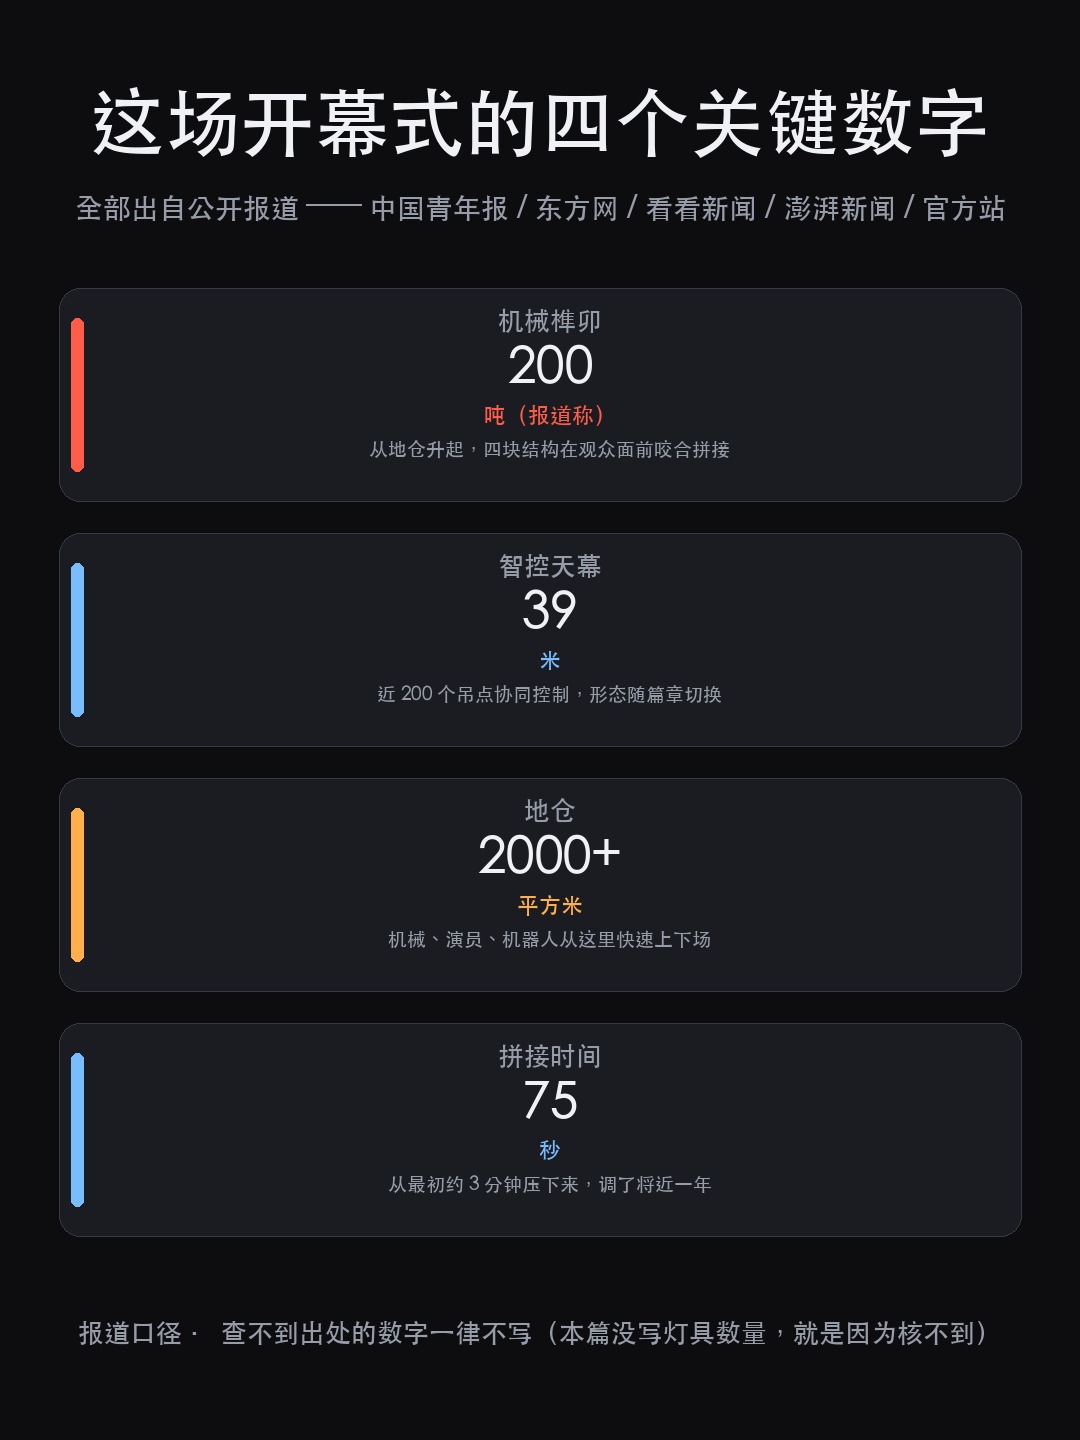
第 48 届世界技能大赛开幕式 9 月 22 日晚在上海世博文化中心举行,全长约 90 分钟。中央舞台以「榫卯」为基底,地面整体抬升成表演舞台,空中悬着六块可开合的环屏和一条约 39 米的「智控天幕」—— 天幕由近 200 个吊点协同控制,还要联动数控威亚、裸眼 3D Mapping 和全息屏一起动。这类演出最难的从来不是创意 —— 问题出在怎么让机械、屏幕、激光、音乐几百个动作卡住同一拍?
一、这场开幕式的基本盘
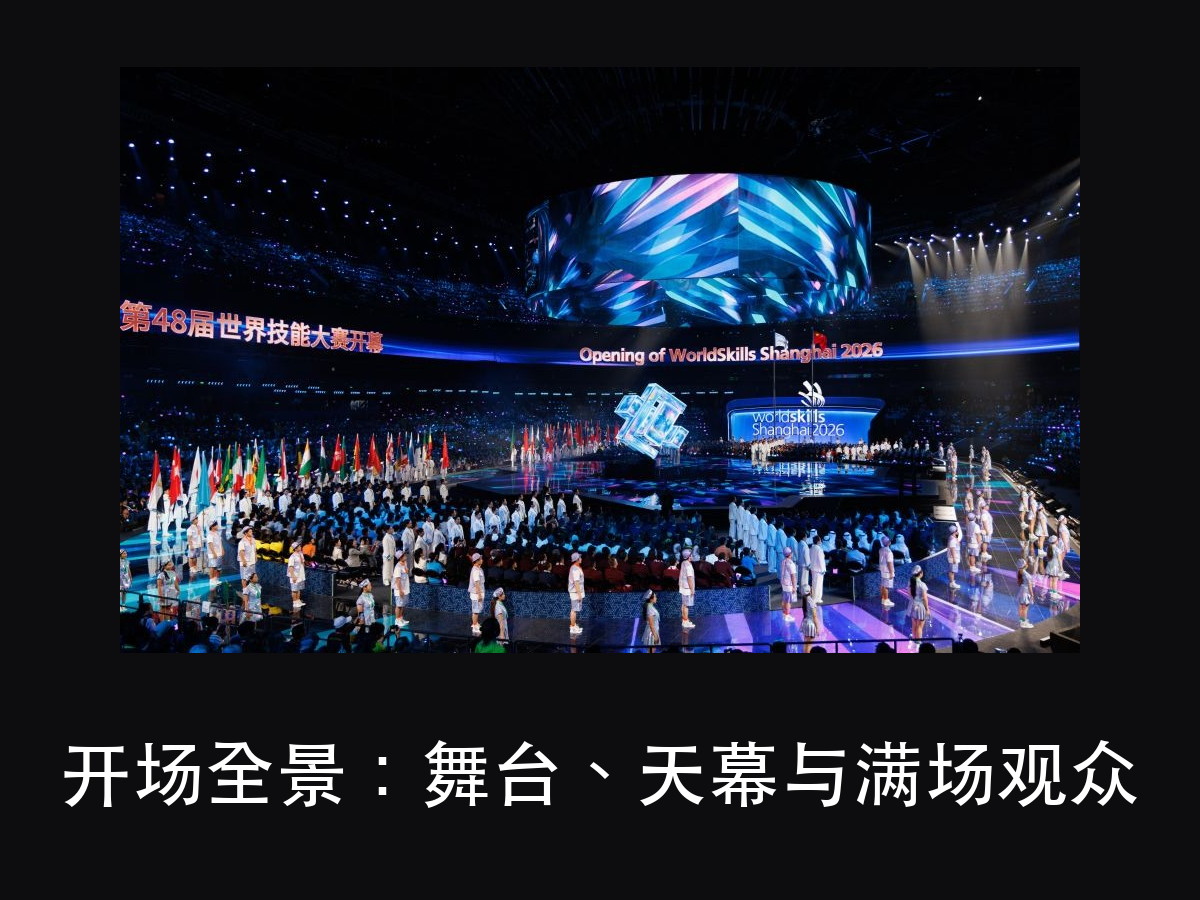
第 48 届世界技能大赛开幕式于 2026 年 9 月 22 日晚在上海世博文化中心举行,全长约 90 分钟。
赛事本身设 64 个比赛项目,来自 68 个国家和地区的 1385 名选手参赛。
舞台结构没有采用传统的单主舞台做法。中央舞台以「榫卯」为基底,地面整体抬升为一个巨大的
表演舞台;空中悬挂六块可开合、可升降的灵动环屏和一条「智控天幕」;外圈由环道舞台、
270 度环廊屏幕、空中威亚网络与地面舞台共同构成立体空间。主会场之外,庆典广场同步启用
外场舞台,形成内外场联动。
支撑这一切的是台面之下的部分:舞台下方设有一个占地两千多平方米的地仓,用于机械、道具、
演员和机器人的快速登场与撤离。台面抬升与地下地仓是一体的设计 —— 抬起来才有空间藏,
藏得住才能把换场时间压下来。
二、机械榫卯:载荷、间隙与一年
开幕时刻,报道称重达 200 吨的巨型机械榫卯装置从地仓升起,四块大型结构在观众面前
完成精准咬合拼接。这套动作从最初约 3 分钟压缩到 1 分 15 秒,前后调试历时一年多。
几个值得记录的工程点:
重量与动态载荷。 大型构件在升降与移动过程中产生的是动态载荷,峰值高于静态载荷。
吊点布局、结构强度、驱动能力都要按动态工况来算,不能按静态重量来配。
间隙与到位时间。 传统榫卯依靠构件之间的咬合实现稳固连接,不用一颗钉子。
这套原理放到大型机械结构上,咬合间隙就变成了制造公差与控制精度的组合问题:
间隙太小装不进,太大又失去结构意义。
多系统协同。 这套装置需要与机械动力、屏幕、激光、音乐等多个系统精准协同,
每一个动作都要落在统一的节拍上。
装置立面还覆盖了厚约 0.2 毫米的超薄全息屏,并采用镭射激光雕刻工艺。
三、39 米天幕与近 200 个吊点:一道同步题
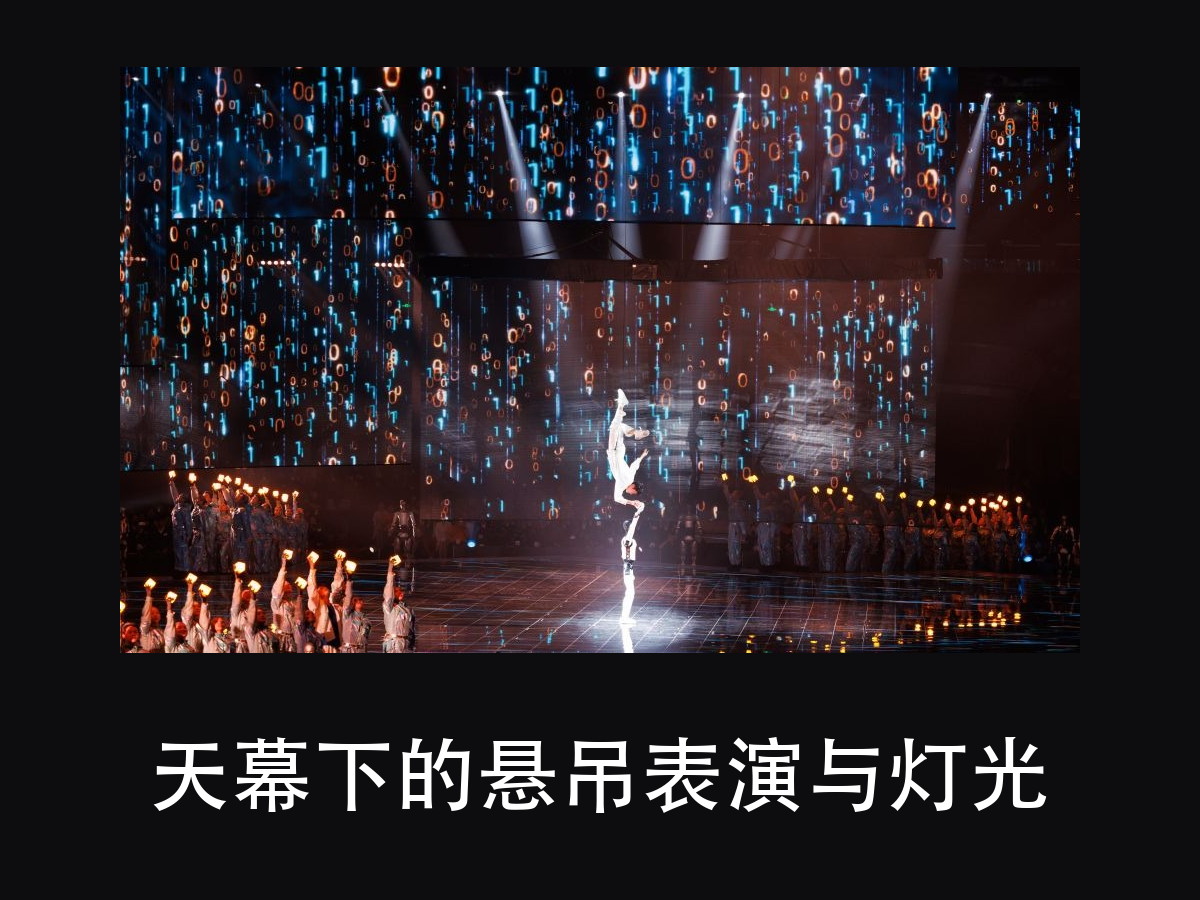
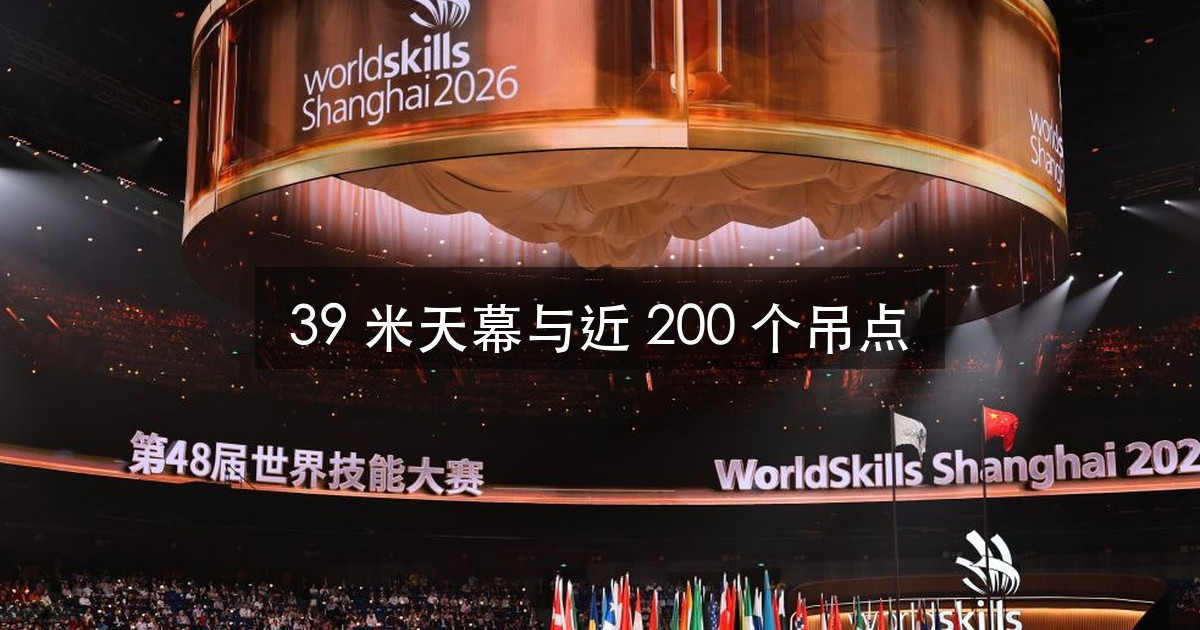
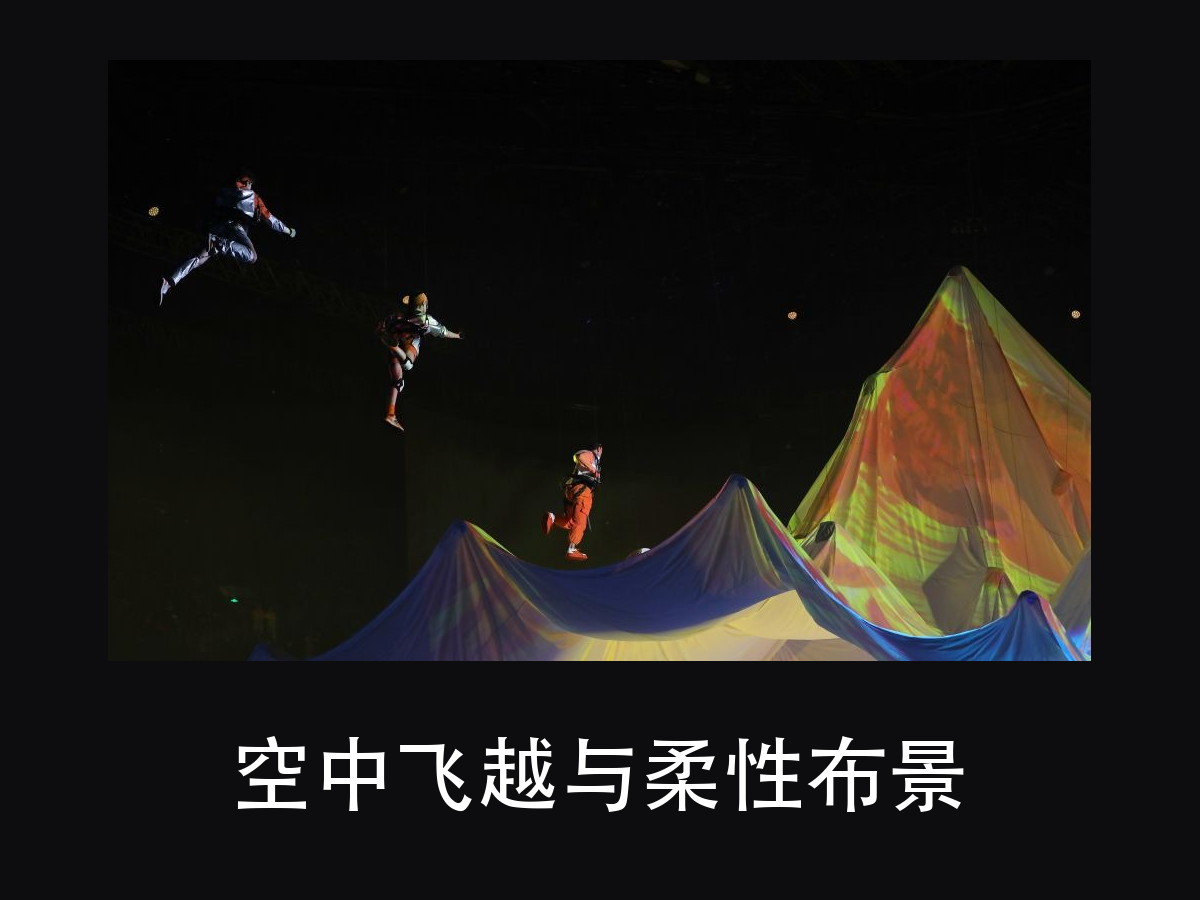
贯穿整场的「智控天幕」长约 39 米,由近 200 个吊点协同控制。它在不同篇章中不断变换形态,
时而铺展成丝绸,时而化作屋檐,时而展开成巨幅裙摆。
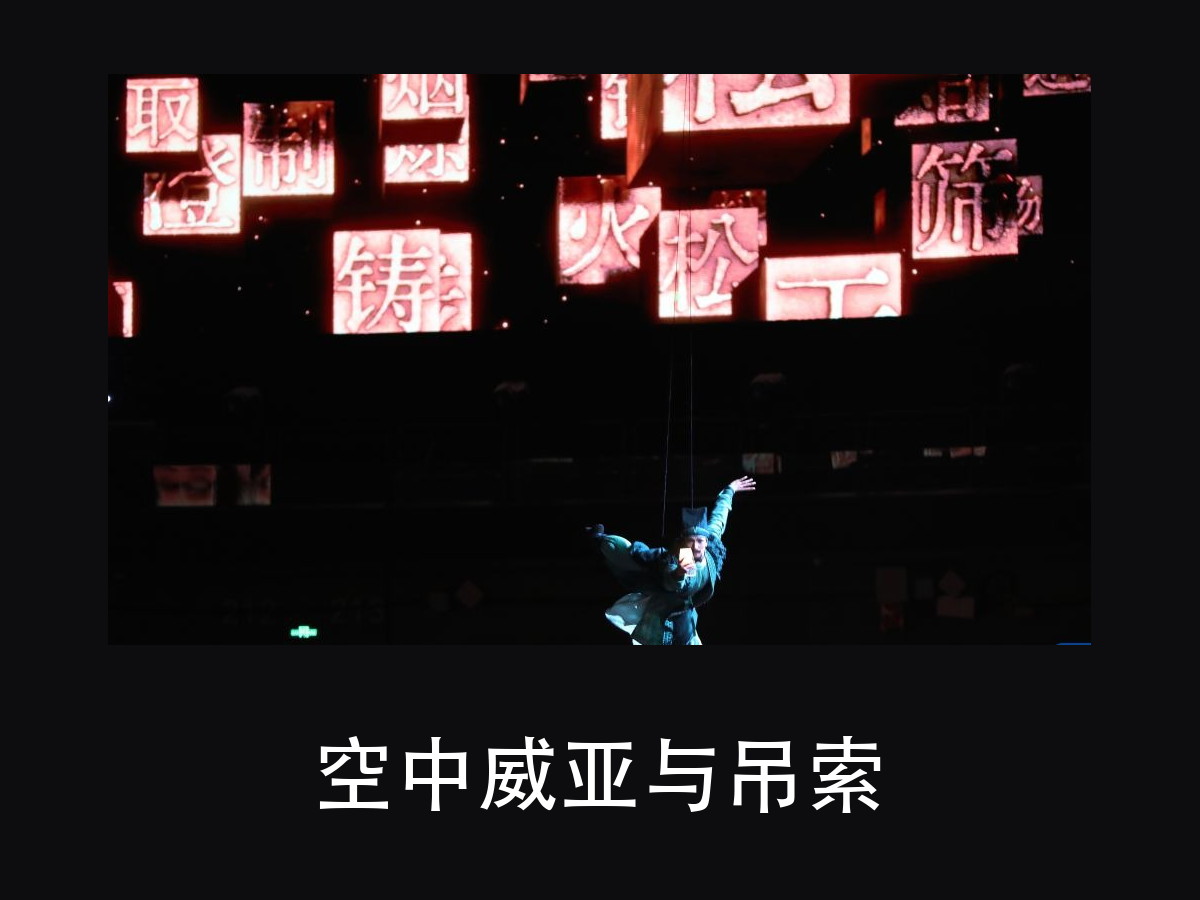
真正体现工程难度的是它的联动关系:天幕需要联动数控威亚、裸眼 3D Mapping、全息屏
以及六块环屏,才能实现舞台空间的快速切换。
这里的关键判断是:吊点多并不意味着自由度高。 近 200 个吊点协同工作,意味着每个点
都必须实时知道其余点当前的位置与速度,控制的难点落在多点协同的时间基准上,
而不是单个吊点的精度上。
对于灯光系统的直接影响是:当主视觉面处于连续运动状态时,灯光不能按静态画面的思路去布。
灯位需要避开运动轨迹,追光的跟踪对象和屏幕的成像面要各自绑定到同一根时间轴上 ——
否则现场看到的就是「灯追上了,画面还没到」。
四、球形气模:5.5 米、30 秒
开幕式上还有一颗直径 5.5 米的球形气模「技能星球」,可以在 30 秒内快速充气成型。
充气结构在临时舞台与巡展场景中很常见,它的技术难点集中在三处:气密与保压能力、
成型后的形状稳定性、以及表面材质对照明与投影的响应是否均匀。拼接缝的处理尤其关键 ——
接缝会在被照亮的表面上形成可见的明暗差异。
五、人机共舞:120 位演员与 20 台机器人
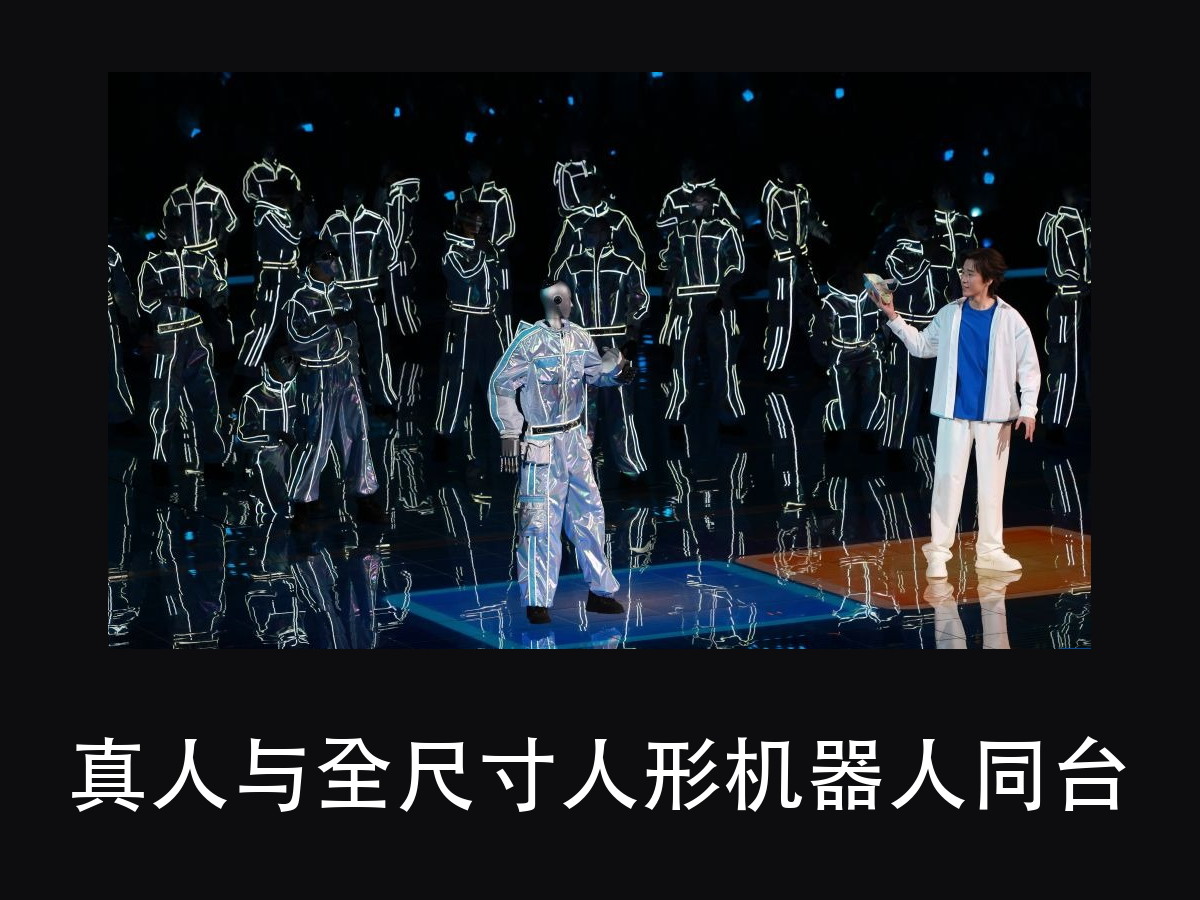
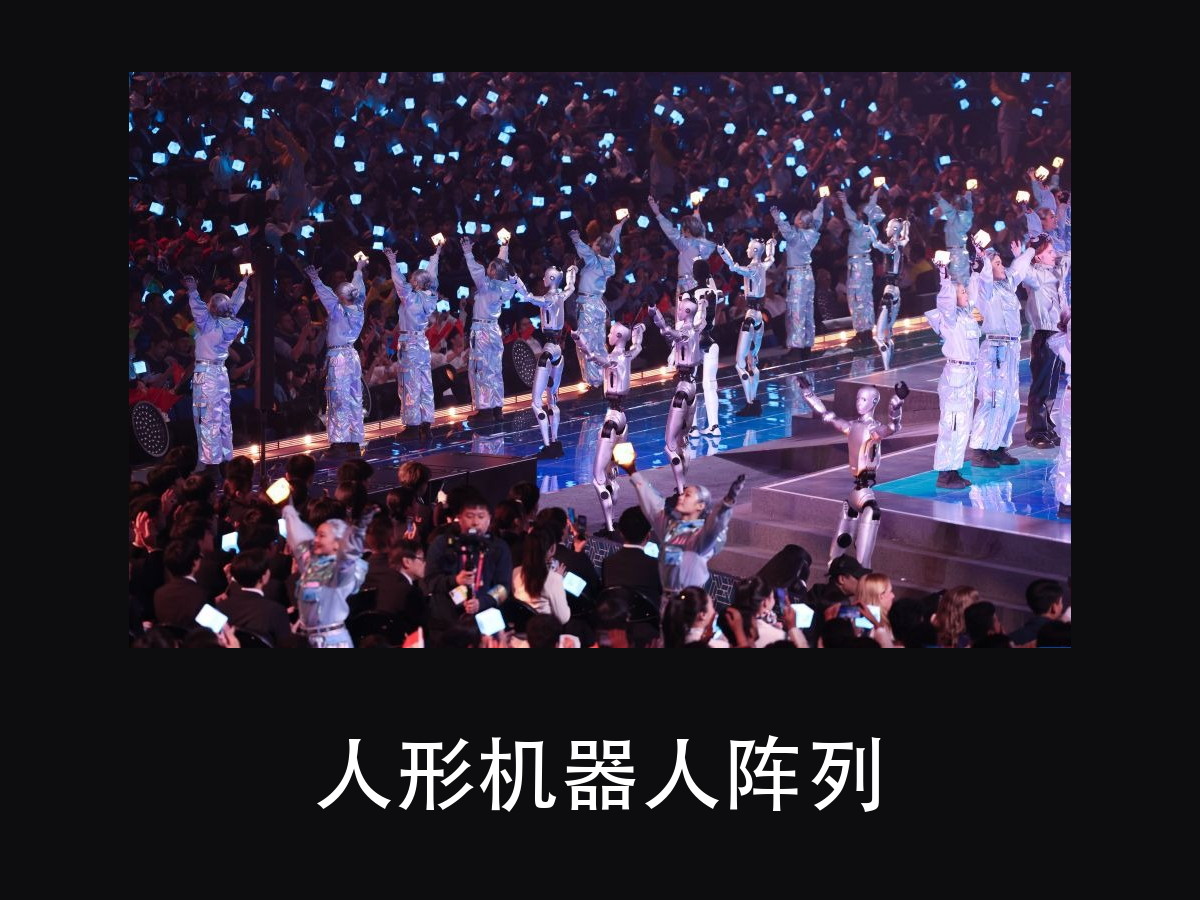
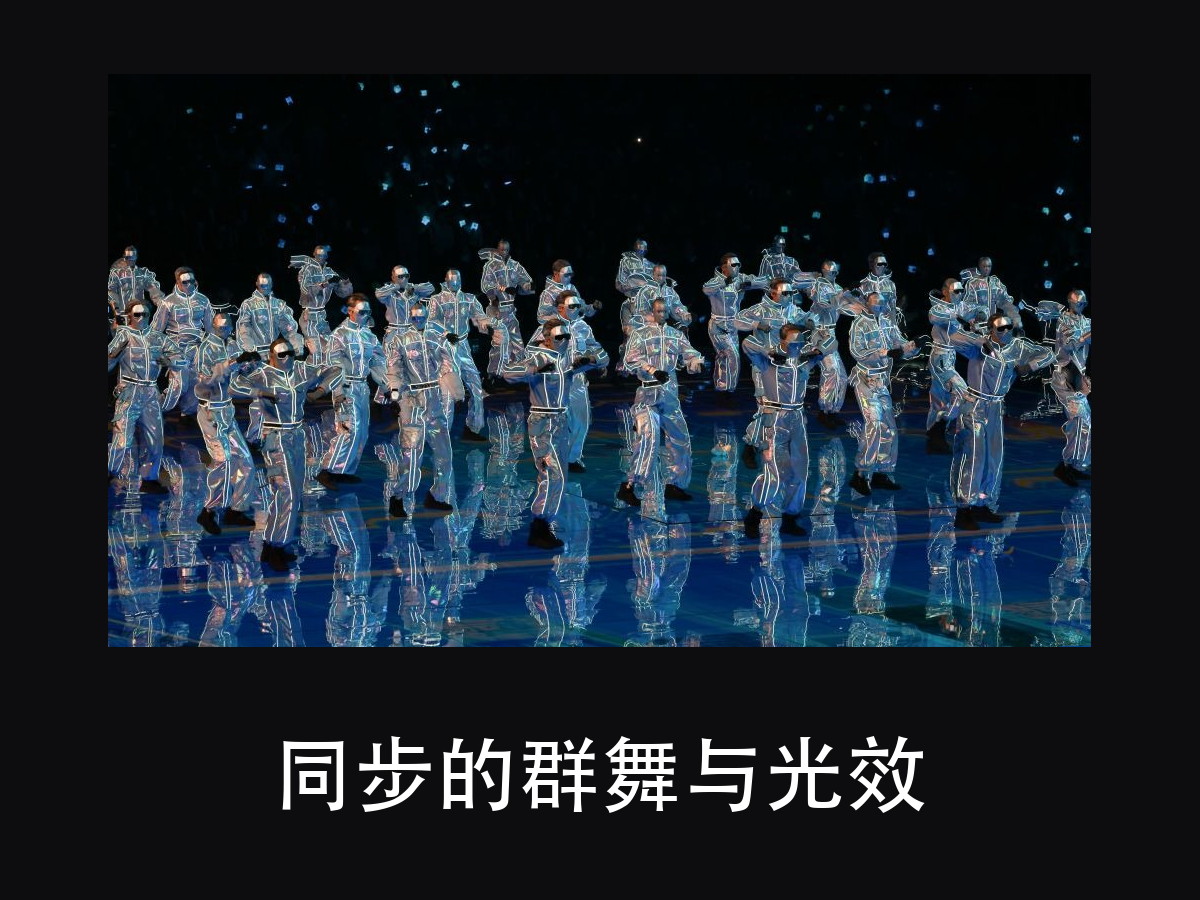
第三篇章《未来之光》中,120 位演员与 20 台国内最新一代全尺寸人形机器人同台演出。
其中 6 台机器人与 6 位舞者共跳华尔兹,机器人主动伸手邀请,双方完成真实肢体接触。
根据报道,这是全球首次全尺寸人形机器人自主集群舞蹈表演。
技术上有三个层级:
– 定位与避障:机器人依靠实时定位与路径规划避障。现场有一万多名观众和大量电子设备,
射频环境复杂,激光雷达、通讯与定位系统的磨合一直持续到登台前最后一刻。
– 手部响应:一台机器人配备灵巧手,承担十秒手指舞展示,手部控制通常需在 5 毫秒以内
做出反应。这是「动作看起来像人」的硬门槛。
– 动作数据:仅人机共舞和手指舞环节的动作捕捉就采集了 790 条数据,并从中提取
702 条可用数据反复测试。
六、AI 仿真预演:把工种放进同一根时间轴
这场开幕式在制作流程上的做法值得单独说:导演组联合上海交通大学、北京理工大学团队,
投入了一套自主研发的 AI 仿真预演系统。
系统基于「世界叙事模型」、采用多智能体架构,把摄像、灯光、舞美等不同工种模块化划分,
统一到同一时间轴和计算空间中进行协同仿真。演员站位、舞台打点等内容可以先在计算机中
完成演算,再把数据输入舞台系统。据报道,多工种统一编排的效率提升了 2 到 3 倍。
对工程实践的启示是明确的:越复杂的联动,越要把验证前移。 吊点布局、载荷计算、
灯位、屏幕节点,都应当在模型阶段完成对齐,现场只保留微调余量。
七、对行业的三点提示
同步能力正在成为舞台的核心能力。 机械、屏幕、投影、灯光、演员各自成熟的年代已经过去,
接下来的竞争在对齐。
控制层被低估。 执行端设备高度成熟,成败取决于控制链路:协议是否统一、时钟是否同步、
异常有没有兜底。大型项目里,DMX512、Art-Net、sACN 的选型与混合使用需要在方案阶段定下来,
控制点能不能靠 RDM 回读也要在这一轮确认。
先仿真、后进场。 数字预演不是大项目的专利。哪怕只有几十台灯,把灯位、配电分区、
控制链路先在模型里过一遍,现场返工的概率也会明显下降。
八、常见问题
问:这么多吊点,是不是每个吊点都要一个人盯着?
答:不需要。近 200 个吊点由系统协同控制,操作层要做的只是把编好的程序跑出来;真正的
工作量在前期,每个点的行程、载荷和与其他系统的时间关系必须在进场之前算准。
问:普通项目也要做到这种程度吗?
答:不必,但「先排顺序、再进现场」这条原则是通用的。哪怕只有灯和音响两个系统,先出一份
协同顺序表,也能省下大量现场调试时间。
问:多系统联动里灯光最容易出什么问题?
答:常见的是时间基准不统一和配电分区不合理。前者让动作差半拍,后者让某一路一超载就带倒
一片,两件事都必须提前在方案阶段定下来。
—
如果你手上也有「机械 + 屏幕 + 灯光 + 人」一起上的项目,把场地条件与关键节点发给我们,
我们可以先出一版协同顺序表与风险清单。